
Обґрунтування прийнятих рішень
У даній роботі обрані первинні прилади за їх технічними характеристиками, що на порядок вищі за існуючи зараз прилади, в результаті чого покращюеться якість нагріву, зменьшуеться окалінообразування, витрати електроенергіі та палива.
Опис схеми
Контроль і регулювання співвідношення “газ - повітря”
Контроль і регулювання співвідношення “газ - повітря” складається з датчиків розходу газу і повітря МЕТРАН-100, вторинних приладів ДИСК-250, блоку ручного управління БРУ-42, регулятору типу Р27, виконавчого механізму МЕО100/25-0,25.
При автоматичному регулюванні регулятор співвідношення отримує імпульси по розходу газу і повітря і порівнює їх з заданим коефіцієнтом надлишку повітря.
Регулятор через виконавчий механізм діє на регулюючий орган і відновлює розхід повітря до заданого значення.
Дистанційне (ручне) управління розходом повітря здійснюється за допомогою ключів, що знаходяться на щиті КВПіА.
При установленні перемикача роду робіт “Р-А” в положення “Р” (ручне) ключом (М-Б) установлюється необхідний розхід по графіку співвідношення “газ-повітря”.
Розробка САР
Обрати регулятор - це означає обрати такий закон регулювання при якому виконується певна якість регулювання.
Необхідно обрати регулятор співвідношення “газ - повітря”, для системи автоматичного регулювання теплового процесу нагрівального колодязя.
Вибір і розрахунок регулятора співвідношення “газ-повітря” в чарунці нагрівального колодязя.
Вибираємо допустимі параметри перехідного процесу:
х=150 нм/год
х=20 нм/год
t=15c
Максимальне стрибкоподібне обурення ?хвх.об=25% ходу регулюючого органу.
Задаємося перехідним процесом 20%-вим перерегулюванням (М=1,3).
Для вибору регулятора необхідно знати параметри об'єкта kоб, Tоб, фоб, тобто уявити реальний об'єкт у вигляді статичного об'єкта з запізнюванням у відповідності з рівнянням:

Wоб(р)=.е
По кривій розгону визначаємо час, відповідний

?хвих(t1)=0.1?хвих(?)=0,1•12=1,2
рівний t1=0,13 с, і час відповідний
?хвих(t2)=0.8?хвих(?)=0,8•12=9,6
рівний t2=4,2с
х1=
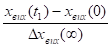
х1=
х2=
х2=

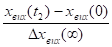

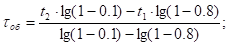
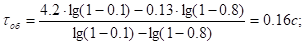
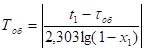
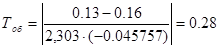
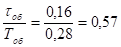
; вибираємо регулятор безперервної дії.
Для вибору закону регулювання розраховують Rд за формулою
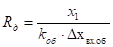
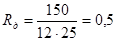
За графіком визначаємо, що Rд=0,5 можуть забезпечити П, ПІ, і ПІД - регулятори.

Найпростішим є П-регулятор. =0,57 знаходимо
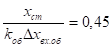
хст=0,45•kоб•?хвх.об=0,45•12•25=135
П-регулятор не може бути застосований, оскільки х=20 нм/год .
Знаходимо для ПІ-регулятора tp/фоб=12 величину tp=15, що менше допустимого часу регулювання. Остаточно вибираємо ПІ-регулятор.
Для отримання точної передаточної функції об'єкта по кривій розгону використовуємо метод М.П.Симою.
- 1. Тому що чисте запізнювання фч=0с, то розбивку вісі часу починають з моменту часу, рівного 0с. Приймаємо ?t=0,2с, при цьому на кожній ділянці ?t крива близька до прямої. Знаходимо безрозмірне значення вихідної величини , розділивши ?хвих.об наприкінці кожного інтервалу ?t на ?хвих.об(?)
- 2. Обчислюємо 1-, вписуємо в четверту графу.
- 3. Підраховуємо суму чисел четвертої графи:
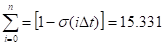
;
4. Визначаємо площу F1 за формулою:
F1=?t
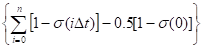
F1=0,2{15.331-0.5[1-0]}=2.9662 c;
5. Знаходимо час у новому масштабі:

;
- 6. Підраховуємо цифри шостої графи як 1-и;
- 7. Визначають ()?(1-и);
- 8. Підраховуємо суму чисел сьомої графи:
- 9. Площу F2 визначаємо за формулою:
c
- 10. Розраховують і заносять в таблицю величину
- 11. Підраховуємо суму чисел останньої графи:
- 12. Визначаємо площу F3 за формулою:
F3=2.9662•0.2{1.129-0.5}=8.798•0.128=1.109 c;
13. Визначють вид передаточної функції:
Wоб(р)=
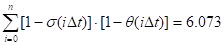
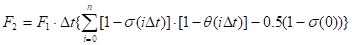

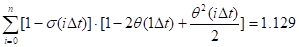
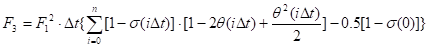
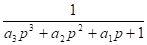
де а1=F;a2=F2;a3=F3.
Wоб(р)=
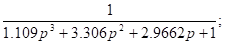
14. Розмірна передаточна функція об'єкта з урахуванням часу запізнювання ф=0,16 буде мати вигляд:
Wоб(р)=
Для розрахунку настройок регулятора графічним способом необхідно знайти АФХ об'єкта яку отримую підстановкою p=jщ в передаточну функцію Wоб(p):
Wоб(p)=
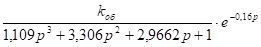
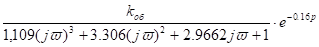
Провівши необхідні перетворення, отримую вираження АФХ:
Wоб(p)=
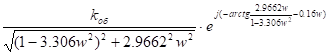
Надаючи частоті щ значення від 0 до 29,4 рад/с (для розрахунку настройок достатньо отримати АФХ в межах двох-трьох чвертей) знаходжу відповідне значення:
Аоб(щ)=
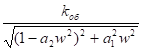
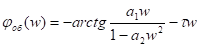
і результати розрахунків заносимо в таблицю 1.
Розрахунок оптимальних настройок на задане значення М=1,3 при отриманні мінімального (для даного М) значення квадратного інтегрального критерію якості проводжу за методом викладеним вище.

Графічні розрахунки почамо з побудови на комплексній площині АФХ об'єкта (таблиця 1). Потім будую АФХ розімкнутої системи при kр=1 і різних значеннях часу ізодрому: Ті1=0,1с; Ті2=0,2с; Ті3=0,3с;Ті4=0,4с. Для цього до кожного вектора АФХ об'єкта додаю вектор з модулем , повернутий на кут 90 за часовою стрілкою.
Таблиця 1. Розрахунок АФХ об'єкта.
|
щ рад/с |
Аоб(щ) С%ходу |
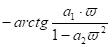 0,16щ, Град |
град |
|
|
1 |
2 |
4 |
5 |
6 |
|
|
|
|
Таблиця 2. Розрахунок АФХ об'єкта.
|
щ рад/с |
Аоб(щ) С% ходу |
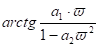 0,16щ, град |
град |
|
|
1 |
2 |
4 |
5 |
6 |
|
|
|
|
|
Остаточно обираємо регулятор типу Р27, який в змозі забезпечити отриманий закон регулювання.