
МОДЕЛЮВАННЯ ЛІНІЙНОЇ САУ
Імітаційне моделювання
Іншою комп'ютерною програмою, що дозволяє змоделювати перехідний процес в системі автоматичного регулювання, є система MATLAB, а саме пакет розширення Simulink.
Складена в Simulink модель:
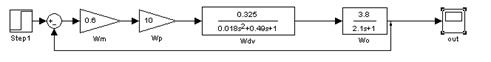
Рисунок 7.1 - Схема моделі системи за каналом завдання у програмі Simulink
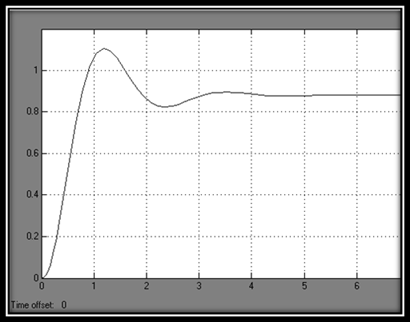
Рисунок 7.2 - Перехідна характеристика за каналом завдання-вихід, побудована в Simulink
Оцінка якості
Якість регулювання оцінюють за допомогою прямих показників якості, котрі визначаються за побудованою перехідною характеристикою досліджуваної системи.
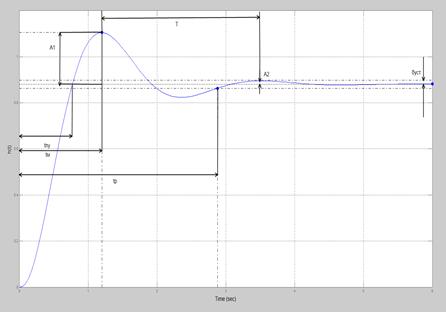
Рисунок 7.3 - Знаходження прямих показників якості
tр =2,88 с - час регулювання;
tпу=0,77 с - час першого досягнення рівня усталеного режиму;
tм=1,22 с - час першого максимуму;
дуст= 0, 12 - усталена похибка;
hmax= 1,104 - максимальне значення регульованої величини;
hуст= 0,881 - усталене значення вихідної регульованої величини;
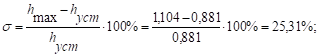
- перерегулювання
T0=2.28 c - період коливань
A1=0, 22
A2=0,016
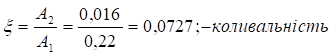
Кількість коливань на протязі часу регулювання: N=1.
Шляхом моделювання процесів на ЕОМ побудувати перехідну характеристику системи за каналом збурюючої дії.
При побудові перехідної характеристики за каналом збурюючої дії приймають задаючий сигнал =0. Тоді структурну схему системи автоматичного регулювання температури в печі можна предаставити як:
Рисунок 7.4 - Структурна схема системи автоматичного регулювання температури в печі
Для побудови перехідної характеристики за каналом збурення-вихід у Simulink побудована наступна модель:
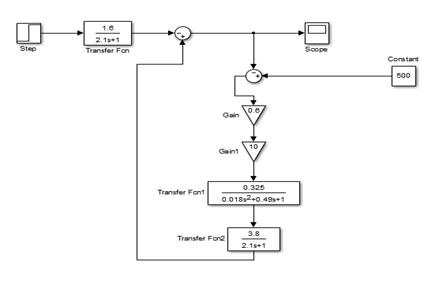
Рисунок 13 - Схема моделі системи за каналом збурення-вихід у програмі Simulink
В результаті моделювання отримана перехідна характеристика, зображена на рисунку 14.
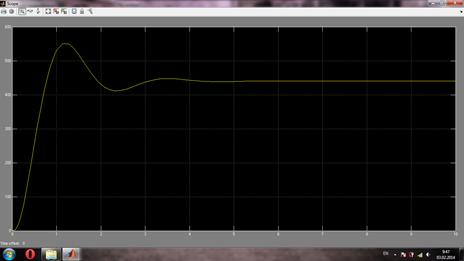
Рисунок 14 - Перехідна характеристика системи за каналом збурюючої дії.